sand3D: Mga 3D Asset na Mababasa at Mae-edit Bilang Code
Binibigyang-kakayahan ng sand3D ang mga language model na lumikha ng nae-edit na 3D asset gamit ang compact na bokabularyong Python, na ginagamit ang bpy ng Blender para sa parametric modeling.

Mga Pangunahing Tampok at Resulta
Binibigyan ng sand3D ang mga language model ng isang compact na bokabularyo para sa pagbuo ng mga 3D object sa Python. Binuo nina Thibault Neveu at Andréa Loy sa Sandflow, ginagawa nitong mga pinangalanang bahagi, materyal at articulated assembly ang mga program sa pamamagitan ng bpy ng Blender. Kapag binago ang isang sukat at muling pinatakbo ang program, muling binubuo ang asset. Pinagsasama ng pampublikong release ang isang modeling library at mga dataset; hindi ito nagbibigay ng standalone na sinanay na text-to-3D model. Opisyal na repository.
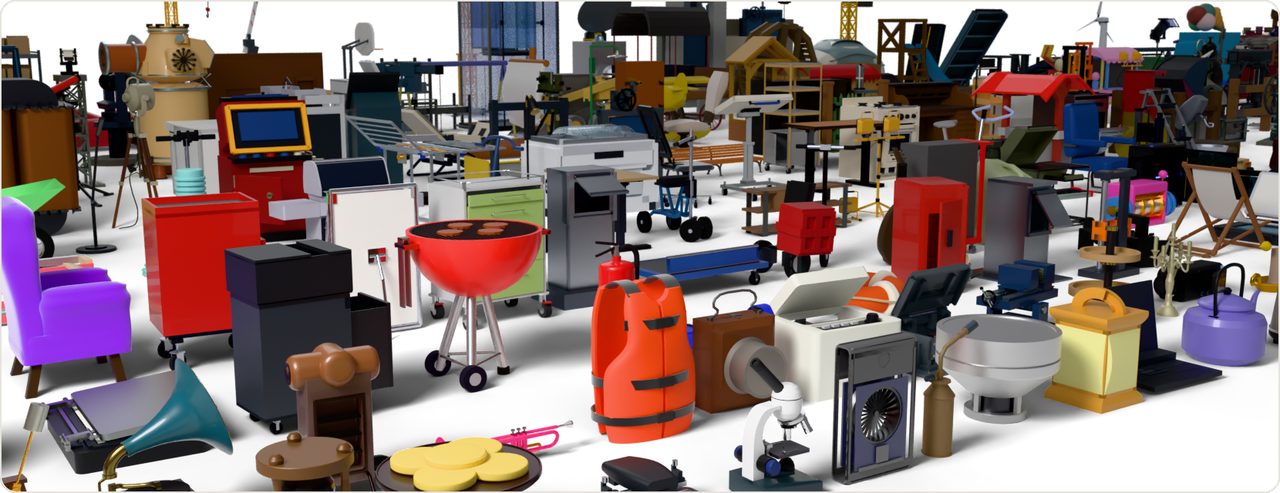
Inililista ng limang dataset card ang 66,887 Objaverse object, 24,495 CAD object, 9,209 Articraft object, 2,334 SimReady object at 3,169 AutoMate record: 106,094 lahat-lahat, kabilang ang 10,456 articulated object. Kasama sa bilang ng AutoMate ang 2,297 indibidwal na bahagi at 872 assembly. Ang bawat record ay nag-uugnay ng executable code sa isang render at exported na OpenUSD asset. Koleksiyon ito ng mga muling binuong source asset, hindi 100,000 bagong disenyong mekanismo. Opisyal na mga dataset.
Gumagamit ang token comparison ng repository ng o200k_base at hindi kasama ang mga comment at docstring. Ang median baseline/sand3D ratio ay 4.0× para sa LLM-written Blender Python sa 30 CAD part, 2.3× para sa 17 CadQuery program, 6.0× para sa 13 FeatureScript program at 2.0× para sa 12 Articraft program. Maliit at iba-iba ang pinagmulan ng mga paghahambing na ito laban sa mga na-curate na sand3D program; 9/30 lang ng Blender baseline ang bumubuo ng tamang bahagi, at kumakatawan din ang Articraft sa dynamics. Sinusuportahan ng mga ito ang claim tungkol sa compactness, hindi ang pangkalahatang pagpapahusay sa generation quality. Mga detalye ng pagsusuri.
Paano Ito Gumagana
Para sa authoring, ganito ang workflow: ibigay ang API sa isang LLM o direktang sumulat ng Python; ilarawan ang assembly at mga parameter nito; buuin at ilagay ang mga indibidwal na bahagi; ideklara ang mga joint at materyal; isagawa ang program sa bpy; siyasatin, baguhin at i-export. Kasya sa isang prompt ang API na humigit-kumulang 3,600 token. Inirerekomendang ilahad muna ng layout ng program ang plano ng assembly, pagkatapos ay ipatupad nang hiwalay ang bawat bahagi, upang madaling mabasa ang mga sukat at ugnayan ng pagkakalagay. Ang nae-edit na representasyon ay executable geometry code at scene hierarchy; hindi ipinapatupad ng library ang latent encoding o diffusion denoising. Mga gabay sa pagsulat; API.
Nagsisimula ang geometry vocabulary sa mga 2D profile patungo sa mga solid: ang rect at circle ay nagde-define ng mga seksiyon; ang extrude, revolve, sweep at loft ay bumubuo ng mga volume; ang cut, pocket, shell at fillet ay nag-e-edit sa mga ito. Inilalarawan ng mga Frame object ang posisyon at oryentasyon, kaya maaaring ilagay ang isang component sa isang pinangalanang face o local anchor sa halip na sa mahabang listahan ng world coordinate. Pinananatili ng group ang magkakahiwalay na mesh at materyal sa ilalim ng isang parent; nagsasagawa ang join ng fusion; nagdaragdag ang assembly ng mga pinangalanang anchor sa isang grouped root. Pinananatili ng mga pagkakaibang ito kung aling mga piraso ang magkakaugnay at kung alin ang nananatiling hiwalay na nae-edit. Implementasyon ng assembly.
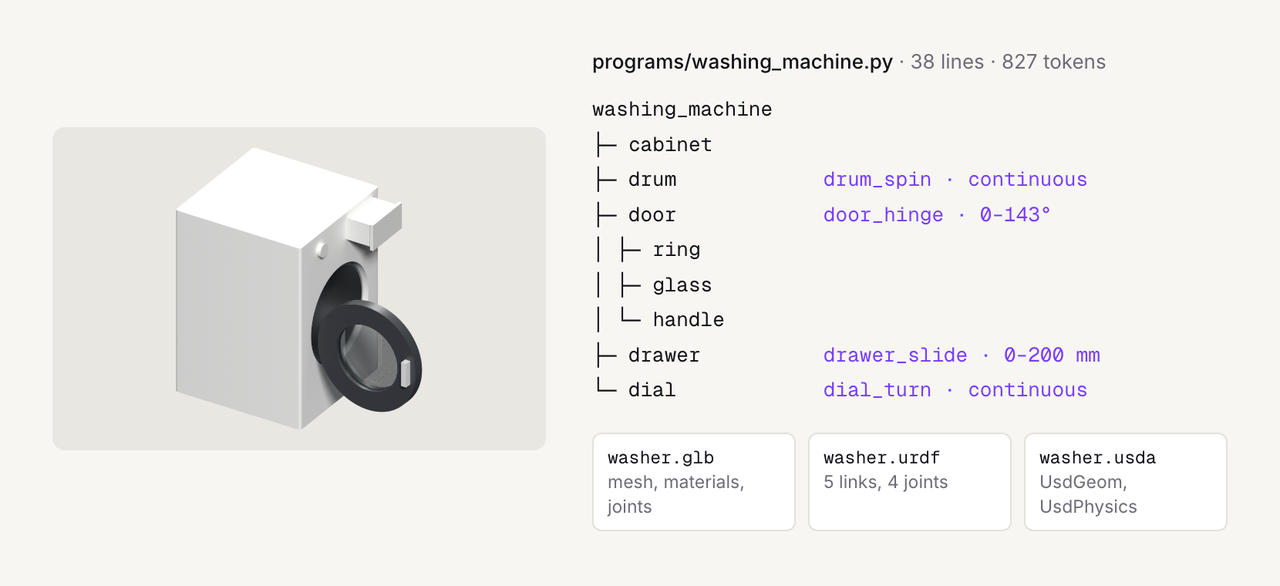
Ginagawang kongkreto ng halimbawa ng washing machine ang mekanika: sinusuportahan ng cabinet ang drum, isang pinto na naglalaman ng ring, glass at handle nito, isang drawer at isang dial. Matapos ilagay ang mga bahaging ito sa resting position, itinatala ng joint ang parent, pivot, axis, type at pinapahintulutang range. Umiikot ang pinto nang 0–143°, dumudulas ang drawer nang 0–200 mm, at patuloy na umiikot ang drum at dial. Vina-validate ng pose ang hiniling na value at ipinapasa ang mga transform sa pamamagitan ng forward kinematics; hindi nito muling binubuo ang geometry. Tinatanggal ng seat ang volume na inookupa ng isang ipinasok na bahagi sa resting position, sa halip na kalkulahin ang buong motion envelope nito. Halimbawa; Implementasyon ng joint.
Nagdaragdag ang produksyon ng dataset ng agentic reconstruction loop: sumulat ng code, isagawa ito, ihambing ang resultang surface sa isang umiiral na source asset, at baguhin ito. Hindi pa inilalathala ng mga may-akda ang buong pamamaraan ng pipeline na iyon. Gumagamit ang F-score ng dataset ng tolerance na 1% ng diagonal ng bounding box. Ang acceptance floor ay 0.70 para sa Objaverse at static SimReady, 0.90 para sa CAD at rigid Articraft, at 0.90 bawat gumagalaw na bahagi kasama ang tamang joint para sa articulated asset. Mga filter ito ng quality na iniulat ng pipeline, hindi mga resulta ng test na sinukat nang hiwalay. Hindi isinasama ang isang program kapag nabigo ang execution o static checks. Pamamaraan ng dataset.
Mga Application, Availability at Mga Direksiyong Hinaharap
Angkop ang representasyon para sa mga nae-edit na variant ng asset, interactive mechanism at pananaliksik sa 3D authoring na batay sa LLM. Ini-export ng GLB ang kasalukuyang pose, mga materyal at joint metadata sa node extras; nangangailangan ang mga generic viewer ng karagdagang logic upang mapagana ang mga joint na iyon. Pinananatili ng URDF at USDA ang mekanismo sa resting position, kung saan gumagamit ang USDA ng UsdGeom at UsdPhysics. Mga mesh lamang ang dala ng OBJ/STL. Sinusukat ng export ang mga haba sa metro. Nananatili sa labas ng dynamics description ng library ang mga parameter ng mass, friction at actuation, kaya kailangan pa ng trabaho para sa simulation integration. Implementasyon ng export.
Apache-2.0 ang library; gumagamit ang mga release ng dataset ng CC BY 4.0 habang pinananatili ang source licensing at attribution. Nakatuon ang kasalukuyang coverage sa mga hard-surface object, at maaaring may maiwang maliliit na detalye ang reconstruction. Tinutukoy ng mga may-akda ang mga organic shape bilang gawain sa hinaharap, kabilang ang implicit blending, control-cage subdivision, variable-section sweep at loft, skeleton na may skinning, at procedural displacement bilang mga posibleng idagdag. Nangangako rin sila ng mas maraming domain at isang paparating na preprint; mga plano pa lamang ang mga ito. Sinuri ng review na ito ang opisyal na dokumentasyon at source sa commit 0d589a5, bersiyon 1.6.2, noong Nobyembre 6, 2026; hindi nito independiyenteng pinatakbo ang mga benchmark. Opisyal na release at mga limitasyon.
FAQ
Nagbibigay ba sa akin ng text-to-3D model ang pag-install ng sand3D?
Nag-i-install ito ng Python modeling library. Kailangang sumulat ang isang LLM o tao ng mga program gamit ang API nito; isinasagawa ng bpy ang mga ito upang buuin ang mga asset. Nagbibigay ang mga dataset ng mga halimbawa ng code, hindi ng standalone na sinanay na generator. Source.
Paano ako gagawa ng asset na ibang ang sukat?
I-edit ang mga sukat na inilalantad ng program nito at muling patakbuhin ito. Ginagawang nasusuri ng mga ugnayan ng pagkakalagay at pinangalanang bahagi ang mga pagbabagong ito. Awtomatikong nag-a-update lamang ang mga ugnayang aktuwal na naka-encode sa program, kaya suriin ang muling binuong resulta. Source.
Handa na ba agad para sa physics simulation ang mga na-export na mekanismo?
Dala ng URDF at USDA ang joint structure, ngunit kailangan pa rin ng simulation ng mga dynamics parameter gaya ng mass, friction at actuation. Iniimbak ng GLB ang joint metadata sa extras; kailangang bigyang-kahulugan ito ng isang application upang ma-animate ang mekanismo. Source.




